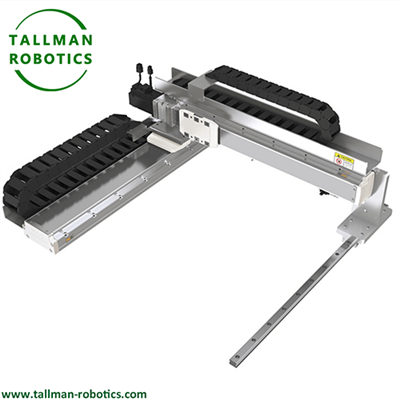
Apa itu Robot Kartesius 3 Sumbu?
Robot Kartesius 3-sumbu adalah sistem penentuan posisi otomatis yang menggerakkan efektor akhir sepanjang tiga sumbu linier yang saling tegak lurus (X, Y, Z) untuk mencapai titik mana pun dalam lingkup kerja persegi panjang, dinamai berdasarkan korespondensi langsungnya dengan sistem koordinat Kartesius. Gerakan liniernya yang lugas, kekakuan tinggi, dan pemrograman sederhana menjadikannya salah satu arsitektur robot yang paling banyak diadopsi untuk tugas industri presisi.
Struktur
Robot terdiri dari rangka dasar yang menopang pemandu linier sumbu X-, gerbong yang melintasi sumbu X-yang membawa rakitan sumbu Y-, dan sumbu Z-yang dipasang pada gerbong Y-untuk gerakan vertikal. Setiap sumbu digerakkan secara independen oleh mekanisme sekrup bola, penggerak sabuk, atau motor linier yang dipasangkan dengan motor servo atau stepper, dipandu sepanjang rel atau bushing linier, dengan encoder yang menyediakan umpan balik posisi loop tertutup yang dikoordinasikan oleh pengontrol gerakan pusat.
Pertimbangan Seleksi
Faktor utamanya mencakup rentang gerak per sumbu, kapasitas muatan, akurasi dan kemampuan pengulangan posisi, kecepatan/akselerasi maksimum, jenis penggerak (sekrup bola untuk presisi/beban, penggerak sabuk-untuk kecepatan, motor linier untuk dinamika tinggi), antarmuka-efektor akhir, dan kemampuan program pengontrol. Pembebanan kantilever sumbu Z-dan kekakuan struktural harus dievaluasi dengan cermat karena defleksi di sini secara langsung mempengaruhi keakuratan posisi secara keseluruhan.
Aplikasi
Robot Cartesian 3-sumbu digunakan dalam perakitan, pengeluaran dan pelapisan, penanganan PCB, pencetakan 3D, pengoperasian CNC, penyusunan palet, dan pengujian otomatis yang memerlukan gerakan titik-ke-titik atau jalur kontinu yang presisi dan berulang dalam volume persegi panjang.
Pertimbangan Instalasi
Rangka dasar harus dipasang rata dan berbentuk persegi untuk menjaga tegak lurus antara ketiga sumbu. Preload penggerak (ketegangan sabuk atau preload sekrup) harus diatur sesuai spesifikasi. Pengelolaan kabel harus mengakomodasi perjalanan multi-sumbu penuh tanpa gangguan, dan akurasi gerakan terkoordinasi harus diuji dan dikalibrasi di seluruh lingkup pekerjaan sebelum penggunaan produksi.
Di sini, kami memperkenalkan opsi kombinasi Sistem Linier Multi Sumbu dalam aplikasi dengan kode sebagai berikut untuk Anda pilih untuk proyek Anda:
Anda dipersilakan untuk menonton lebih banyak proyek atau mengunjungi galeri video kami melalui Youtube: https://www.youtube.com/@tallmanrobotics
|
|
|
|
|
|
TM-FA |
TM-FB |
TM-FB2Z2 |
TM-FBZ2 |
|
|
|
|
|
|
TM-FC |
TM-FCZ |
TM-FD |
TM-FDZ |
|
|
|
|
|
|
TM-FE |
TM-FEZ |
TM-FF |
TM-FFZ |
|
|
|
|
|
|
TM-FG |
TM-FF2 |
TM-FGZ |
TM-FBZ2 |


|
Model Setiap Sumbu |
Model Setiap Sumbu |
Model Setiap Sumbu |
||||||
|
Sumbu X |
sumbu Y |
Sumbu Z |
Sumbu X |
sumbu Y |
Sumbu Z |
Sumbu X |
sumbu Y |
Sumbu Z |
|
TM100 |
TM45 |
TM135 |
TM100 |
TM100 |
TM150 |
TM135 |
TM135 |
|
|
TM100 |
TM62 |
TM135 |
TM135 |
TM100 |
TM200 |
TM100 |
TM62 |
|
|
TM100 |
TM100 |
TM45 |
TM135 |
TM135 |
TM135 |
TM200 |
TM100 |
TM100 |
|
TM100 |
TM100 |
TM62 |
TM150 |
TM62 |
TM200 |
TM135 |
TM100 |
|
|
TM100 |
TM100 |
TM100 |
TM150 |
TM100 |
TM62 |
TM200 |
TM150 |
TM100 |
|
TM135 |
TM62 |
TM150 |
TM100 |
TM100 |
TM200 |
TM150 |
TM135 |
|
|
TM135 |
TM100 |
TM62 |
TM150 |
TM135 |
TM100 |
|||
|
Model Setiap Sumbu |
Model Setiap Sumbu |
Model Setiap Sumbu |
|||||||
|
Sumbu X |
sumbu Y |
Sumbu Z |
Sumbu X |
sumbu Y |
Sumbu Z |
Sumbu X |
sumbu Y |
Sumbu Z |
|
|
TM100 |
TM45 |
TM135 |
TM100 |
TM100 |
TM150 |
TM135 |
TM135 |
||
|
TM100 |
TM62 |
TM135 |
TM135 |
TM100 |
TM200 |
TM100 |
TM62 |
||
|
TM100 |
TM100 |
TM45 |
TM135 |
TM135 |
TM135 |
TM200 |
TM100 |
TM100 |
|
|
TM100 |
TM100 |
TM62 |
TM150 |
TM62 |
TM200 |
TM135 |
TM100 |
||
|
TM100 |
TM100 |
TM100 |
TM150 |
TM100 |
TM62 |
TM200 |
TM150 |
TM100 |
|
|
TM135 |
TM62 |
TM150 |
TM100 |
TM100 |
TM200 |
TM150 |
TM135 |
||


Pertanyaan Umum
Apa perbedaan antara robot kartesius dan robot gantri?
Mereka berbagi prinsip gerak linier XYZ yang mendasarinya; "gantry" biasanya menekankan kerangka gaya-jembatan di atas kepala untuk area kerja yang lebih besar, sedangkan "robot Cartesian" adalah istilah yang lebih luas yang mencakup konfigurasi sumbu-linier ortogonal, termasuk unit benchtop yang lebih kecil.
Seberapa akurat robot Kartesius 3 sumbu dibandingkan dengan robot lengan artikulasi?
Robot Cartesian umumnya menawarkan akurasi posisi dan kemampuan pengulangan yang lebih tinggi daripada lengan artikulasi dengan ukuran yang sama, karena sumbu linier menghindari kesalahan sudut yang melekat pada rantai sambungan putar.
Muatan apa yang biasanya dapat ditangani oleh robot Cartesian 3-sumbu?
Kapasitas muatan sangat bervariasi berdasarkan ukuran rangka dan jenis penggerak, mulai dari beberapa ratus gram untuk unit penyalur ringkas hingga ratusan kilogram untuk mesin-gantry-gaya tugas berat-aplikasi-spesifikasi khusus harus selalu dikonfirmasikan dengan pabrikan.
Bisakah robot kartesius 3 sumbu diupgrade dengan sumbu putar atau tambahan?
Ya, banyak desain yang mendukung penambahan sumbu putar ke-4 (seringkali pada titik alat sumbu Z-) untuk aplikasi yang memerlukan orientasi bagian, meskipun hal ini meningkatkan kompleksitas kontrol dan memerlukan pengontrol multi-sumbu yang kompatibel.
Perawatan apa yang dibutuhkan robot Cartesian 3 sumbu?
Perawatan rutin biasanya mencakup pelumasan pemandu linier dan sekrup bola, pemeriksaan ketegangan sabuk secara berkala, inspeksi encoder dan sakelar batas, serta verifikasi reaksi/pengulangan untuk mengetahui keausan sebelum hal tersebut memengaruhi keakuratan posisi.
Tag populer: Robot kartesius 3 sumbu, produsen, pemasok, pabrik robot kartesius 3 sumbu Cina